نمایشگاه سالانه فناوری CEATEC 2026 در ژاپن به پایان رسید؛ رویدادی که در آن رباتهای انساننما، بازوهای رباتیک مجهز به هوش مصنوعی و سامانههایی برای انجام وظایف واقعی در محیطهای کاری، تصویری ملموستر از آینده اتوماسیون ارائه کردند. از رباتهایی که حرکات موزون اجرا میکردند تا سامانهای که با شنیدن درخواست تهیه مواد اولیه برای یک غذا، سبزیجات موردنیاز را از قفسه انتخاب میکرد، پیام مشترک نمایشگاه روشن بود؛ رقابت هوش مصنوعی بهتدریج از تولید متن و تصویر فراتر میرود و به توانایی درک محیط فیزیکی و انجام عمل در دنیای واقعی میرسد.
این رویداد از ۱۳ تا ۱۶ اکتبر در مرکز نمایشگاهی ماکوهاری مسه در استان چیبا، نزدیک توکیو، برگزار شد. برگزارکنندگان برای دوره امسال ۸۲۱ شرکت و سازمان از ژاپن و دیگر کشورها را اعلام کرده بودند؛ ۳۳۸ مجموعه برای نخستین بار در نمایشگاه حضور داشتند و ۲۴۶ استارتاپ، دانشگاه و مؤسسه پژوهشی نیز در آن شرکت کردند. شمار بازدیدکنندگان ثبتشده در چهار روز به ۱۱۲ هزار و ۳۷۳ نفر رسید. با وجود جذابیت رباتهای انساننما برای بازدیدکنندگان، اهمیت فنی CEATEC امسال فقط به نمایش حرکات نمایشی محدود نبود. بخش مهمی از فناوریهای عرضهشده به مسئلهای بنیادیتر میپرداختند: چگونه میتوان هوش مصنوعی را به سامانهای متصل کرد که محیط را ببیند، اشیا را تشخیص دهد، تصمیم بگیرد، نیروی مناسب را اعمال کند و در برابر تغییرات محیطی واکنش نشان دهد؟رباتها از نمایشهای نمایشی به وظایف واقعی نزدیک میشوند
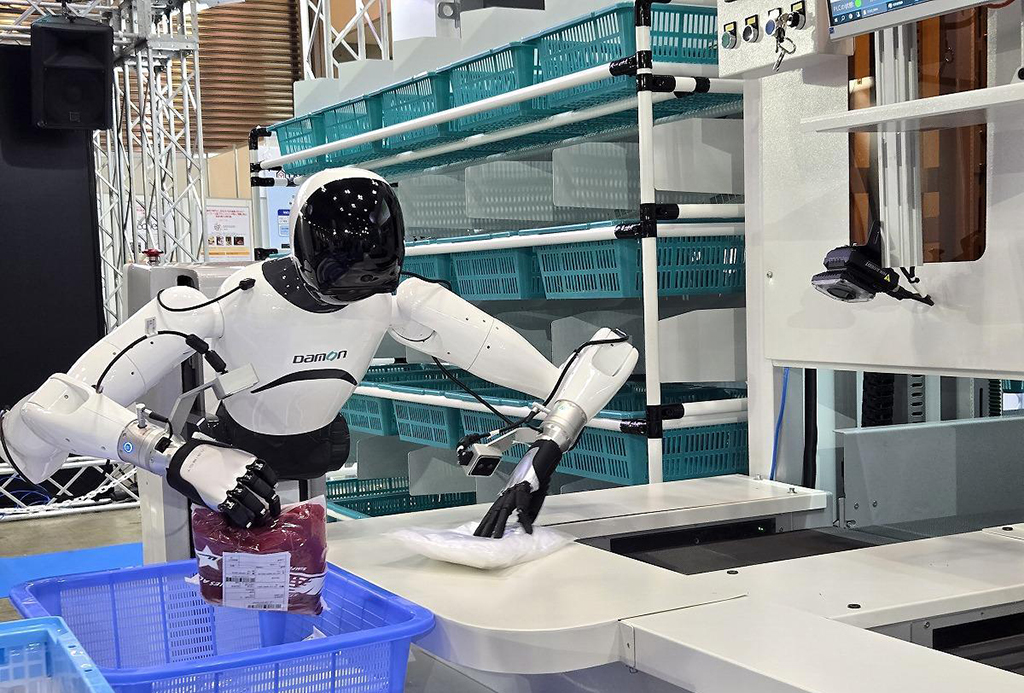
یکی از تصاویر خبرساز نمایشگاه، رباتهای انساننمایی بودند که حرکات موزون، از جمله اجرای رقص «ماکارنا»، را نمایش میدادند. در کنار این اجراها، نمونههایی از رباتها در حال انجام کارهایی مانند چیدن کالا در قفسهها نیز به نمایش درآمدند. این نمایشها در ظاهر سرگرمکنندهاند، اما از منظر صنعتی به موضوعی مهمتر اشاره میکنند: حرکت هماهنگ بدن ربات تنها یکی از اجزای مسئله است و استفاده واقعی از رباتها به درک محیط، برنامهریزی حرکت و سازگاری با شرایط متغیر نیاز دارد.در محیطی مانند انبار، فروشگاه یا کارخانه، اشیا همیشه در جای ثابت قرار ندارند؛ اندازه، شکل و جهت قرارگیری آنها تغییر میکند و ربات باید بتواند بدون تکیه بر یک مسیر از پیش تعیینشده، موقعیت را ارزیابی کند. به همین دلیل، نمایشهای امسال را باید در چارچوب حرکت صنعت از اتوماسیون سنتی به سمت رباتهای سازگارتر با محیط بررسی کرد؛ رباتهایی که برای هر وضعیت به برنامهنویسی جداگانه و دقیق نیاز کمتری داشته باشند.
البته حضور یک ربات در نمایشگاه و اجرای موفق یک وظیفه، بهتنهایی اثبات نمیکند که فناوری آماده استقرار گسترده تجاری است. سرعت کار، نرخ خطا، هزینه نگهداری، ایمنی در کنار انسان و عملکرد در شیفتهای طولانی همچنان معیارهای مهمتری برای ارزیابی بلوغ صنعتی این محصولات هستند.
«بقالی آینده»؛ وقتی ربات با زبان طبیعی سفارش میگیرد
یکی از نمونههای کاربردی نمایشگاه، پروژه مشترک شرکت ژاپنی یاسکاوا الکتریک و شرکت Amazon Web Services (AWS) بود که با عنوان «بقالی آینده» معرفی شد. در این نمایش، بازوی رباتیک مجهز به هوش مصنوعی MOTOMAN NEXT با یک سامانه هوش مصنوعی مولد ترکیب شده بود تا فرایند انتخاب مواد غذایی را از یک درخواست گفتاری آغاز کند.
در نمونهای که رسانه ژاپنی ITmedia گزارش کرد، کاربر از سامانه میخواست مواد لازم برای تهیه کاری را پیشنهاد دهد. دستیار هوش مصنوعی درباره مواد اولیه پاسخ میداد، تعداد موردنیاز را با کاربر هماهنگ میکرد و پس از تأیید، بازوی رباتیک انتخاب سبزیجات را آغاز میکرد. به این ترتیب، یک درخواست معمولی به زبان طبیعی به چند مرحله عملیاتی تبدیل میشد: فهم هدف، گفتوگو برای روشنشدن جزئیات، تأیید سفارش و اجرای فیزیکی آن.نکته فنی مهم این بود که ربات صرفاً به مختصات ثابت برای برداشتن هر سبزی متکی نبود. بنا بر گزارش ITmedia، سامانه در هر نوبت با دوربین دوباره محیط را بررسی میکرد تا محل قرارگیری سبزی را تشخیص دهد؛ بنابراین تغییر جزئی در چیدمان میتوانست بدون نیاز به تثبیت کامل موقعیت اشیا مدیریت شود. دوربین سهبعدی روی مچ بازو و ابزار گرفتن اشیا نیز بخشی از این فرایند بودند.
این نمونه نشان میدهد ترکیب مدلهای زبانی با رباتیک میتواند رابط کاربری اتوماسیون را تغییر دهد. بهجای آنکه اپراتور برای هر عملیات با یک رابط تخصصی یا برنامه از پیش تعریفشده کار کند، میتواند هدف خود را بیان کند و سامانه آن را به مجموعهای از اقدامات تبدیل کند.با این حال، این نمایش را نباید با فروشگاه کاملاً خودکار یا رباتی مستقل که همه وظایف خردهفروشی را انجام میدهد یکسان دانست. آنچه ارائه شد، یک نمونه نمایشی از زنجیرهای محدود اما معنادار بود: گفتوگو، انتخاب مواد اولیه و اجرای عمل فیزیکی.
میتسوبیشی الکتریک؛ تمرکز بر هوش مصنوعی فیزیکی در کارخانه
میتسوبیشی الکتریک یکی از شرکتهایی بود که امسال رویکرد خود به هوش مصنوعی فیزیکی (Physical AI) را برجسته کرد. این شرکت پیش از آغاز نمایشگاه اعلام کرده بود که در غرفه خود در سالن ۸، فناوریهایی را برای بهکارگیری دانش انباشتهشده در محیطهای صنعتی و ترکیب آن با داده و هوش مصنوعی نمایش میدهد. هدف اعلامشده، توسعه سامانههایی بود که بتوانند در شرایط متغیر دنیای واقعی، محیط را درک کنند و با ایمنی تصمیم بگیرند و عمل کنند. یکی از نمونهها به فرایند مونتاژ صنعتی مربوط میشد؛ حوزهای که در آن تفاوتهای جزئی میان قطعات یا تغییرات کوچک در موقعیت آنها میتواند اجرای خودکار را دشوار کند. میتسوبیشی الکتریک نمایش داد که چگونه هوش مصنوعی میتواند در کنترل بازوهای رباتیک برای بستن پیچ به کار رود؛ عملیاتی که تنظیم نیرو و زاویه حرکت، ارزیابی وضعیت قطعه و تصمیمگیری متناسب با شرایط را میطلبد.نمونه دیگر، استفاده از ربات انساننما برای قراردادن ایمن و مناسب کالاهایی با شکلها و اندازههای مختلف روی قفسه بود. شرکت اعلام کرده بود که این نمایش با همکاری شرکای بیرونی انجام میشود و هدف آن بررسی شیوههایی است که ربات بتواند دانش و تجربه مرتبط با یک محیط کاری خاص را بیاموزد و در عمل به کار گیرد.
این رویکرد با اتوماسیون کلاسیک تفاوت دارد. در سامانههای سنتی، محیط معمولاً باید تا حد زیادی استاندارد و حرکتها از پیش تعریف شده باشند. در رویکرد مبتنی بر هوش مصنوعی فیزیکی، هدف آن است که سامانه بتواند با تنوع قطعات، تغییر شرایط و عدم قطعیت بهتر کنار بیاید. اگر چنین قابلیتهایی با اطمینان و هزینه مناسب به مرحله تولید برسند، دامنه کارهایی که میتوان خودکار کرد افزایش خواهد یافت.
از داده حرکتی انسان تا آموزش رباتها
یکی از فناوریهای مورد توجه در جوایز CEATEC 2026، دستکش ردیابی حرکات دست ContactGlove3 Pro بود که شرکتهای Murata Manufacturing و Melt Interface Technologies توسعه دادهاند. این فناوری در بخش جوایز برتری نمایشگاه معرفی شد و برای ثبت حرکات انگشتان با دقت بالا، از فناوری میدان الکترومغناطیسی استفاده میکند؛ روشی که به دوربین خارجی برای مشاهده مستقیم دست نیاز ندارد. طبق توضیحات رسمی جایزه، این دستکش برای ثبت دادههای مورد استفاده در آموزش رباتها، کنترل از راه دور و انتقال مهارت طراحی شده است و میتواند بیش از هشت ساعت بهصورت پیوسته کار کند.اهمیت چنین فناوریهایی در آن است که آموزش ربات فقط به ثبت مختصات مفاصل یا مسیر حرکت محدود نمیشود. برای بازآفرینی یک مهارت انسانی، سامانه باید دادهای معنادار درباره چگونگی انجام کار و زمینه آن داشته باشد. برای مثال، حرکات دست یک تکنسین هنگام مونتاژ قطعه میتواند به دادهای برای آموزش ربات تبدیل شود؛ بهویژه اگر اطلاعات حرکتی با مرحله کاری و شرایط اجرای آن مرتبط شود.
این موضوع یکی از چالشهای اصلی توسعه رباتهای همهمنظوره است: فراهمکردن دادههای واقعی و باکیفیت از کارهایی که انسانها بهطور طبیعی انجام میدهند. فناوریهای ردیابی دست، حسگرهای لمسی و سامانههای کنترل از راه دور میتوانند بخشی از این فاصله را کاهش دهند؛ هرچند میزان موفقیت نهایی به کیفیت داده، روش آموزش و توانایی انتقال مهارت به محیطهای متفاوت بستگی دارد.
چرا مفهوم «هوش مصنوعی فیزیکی» اهمیت پیدا کرده است؟
هوش مصنوعی در سالهای اخیر عمدتاً با مدلهایی شناخته شده که متن، تصویر، صدا و کد تولید میکنند. اما رباتها به نوع دیگری از توانایی نیاز دارند: درک وضعیت فیزیکی، پیشبینی پیامد حرکت، کنترل نیرو، تشخیص مانع و اجرای عمل بدون به خطر انداختن انسان یا تجهیزات.
به همین دلیل، هوش مصنوعی فیزیکی به نقطه اتصال چند حوزه تبدیل شده است: مدلهای هوش مصنوعی، بینایی ماشین، حسگرها، کنترل حرکت، شبیهسازی و سختافزار رباتیک. نمایشهای CEATEC نشان دادند که شرکتها در حال آزمایش ترکیب این اجزا برای کاربردهایی از کارخانه و فروشگاه تا محیطهای خدماتی هستند. نمونههای میتسوبیشی الکتریک و همکاری AWS و یاسکاوا، دو مسیر متفاوت اما مکمل را نشان میدهند: اولی بر تطبیقپذیری در فرایندهای صنعتی و دومی بر تبدیل درخواست زبانی به عملیات فیزیکی تمرکز دارد.
با این حال، هنوز نباید از این نمایشها نتیجه گرفت که رباتهای انساننما بهزودی جایگزین گسترده نیروی انسانی خواهند شد. کاربردهای تجاری به شاخصهایی مانند هزینه تمامشده، سرعت، دوام، ایمنی، قابلیت تعمیر و عملکرد پایدار در محیطهای واقعی وابستهاند. یک نمایشگاه میتواند مسیر توسعه را آشکار کند، اما بهتنهایی شواهد کافی برای اثبات آمادگی بازار در مقیاس بزرگ نیست.
CEATEC دیگر فقط نمایشگاه محصولات الکترونیکی نیست
CEATEC نخستین بار در سال ۲۰۰۰ برگزار شد و در آغاز بیشتر به نمایشگاه لوازم الکترونیکی دیجیتال و مصرفی شباهت داشت. اما برگزارکنندگان در سال ۲۰۱۶ تغییر رویکرد آن به سمت نوآوری دیجیتال گستردهتر را اعلام کردند؛ مسیری که امروز فناوریهای صنعتی، هوش مصنوعی، اینترنت اشیا، تحول کسبوکار و همکاری میان شرکتها و مؤسسات پژوهشی را نیز در بر میگیرد. موضوع اصلی دوره ۲۰۲۶، «تحول؛ جایی که شرکتها، صنایع و جامعه تکامل مییابند» بود.
امسال ۱۹۴ غرفهدار از ۳۱ کشور و منطقه در نمایشگاه حضور داشتند. همچنین برنامههای کنفرانسی و رویدادهای جانبی در کنار بخشهای نمایشگاهی برگزار شدند. CEATEC در سال جاری بار دیگر همزمان با Japan Mobility Show Bizweek برگزار شد؛ همکاریای که هدف آن پیوند دادن فناوری دیجیتال با حوزه حملونقل و تحرک بود.
این تغییر ساختاری مهم است، زیرا فناوریهایی مانند رباتیک دیگر در یک صنعت مستقل باقی نماندهاند. ربات صنعتی به حسگر، ارتباطات، پردازش داده و هوش مصنوعی وابسته است؛ ربات فروشگاهی به مدلهای زبانی، بینایی و ابزارهای گرفتن اشیا نیاز دارد؛ و توسعه رباتهای سازگارتر نیز بدون داده و زیرساخت شبیهسازی دشوار خواهد بود. از این منظر، نمایشگاههایی مانند CEATEC تلاش میکنند شرکتهایی را کنار هم قرار دهند که بهتنهایی قادر به ساخت همه اجزای یک راهکار نیستند.جمعبندی: رقابت بعدی، فقط بر سر هوشمندترشدن نیست
CEATEC 2026 تصویری از مرحلهای تازه در توسعه رباتیک ارائه کرد: تمرکز از حرکتهای برنامهریزیشده و نمایشهای نمایشی به سمت سامانههایی که بتوانند محیط را ارزیابی کنند، درخواست انسان را بفهمند و در دنیای واقعی وظیفهای را انجام دهند. ربات انتخابکننده مواد غذایی در پروژه AWS و یاسکاوا، بازوهای صنعتی سازگارتر با شرایط متغیر در نمایش میتسوبیشی الکتریک و ابزارهای ثبت مهارت انسانی برای آموزش رباتها، هر یک بخشی از این مسیر را نشان میدهند.
اما آزمون اصلی در بیرون از سالن نمایشگاه انجام خواهد شد. آیا این سامانهها میتوانند با هزینه قابلقبول، ایمنی بالا و عملکردی قابلاتکا در کارخانهها، فروشگاهها و مراکز خدماتی کار کنند؟ آیا آموزش آنها در محیطهای مختلف تکرارپذیر خواهد بود؟ و آیا کسبوکارها میتوانند بهرهوری واقعی حاصل از آنها را اندازهگیری کنند؟پاسخ این پرسشها مشخص خواهد کرد کدام فناوریها از مرحله نمایش عبور میکنند و به ابزارهای عملیاتی تبدیل میشوند. پیام CEATEC امسال را میتوان اینگونه خلاصه کرد: مرحله بعدی رقابت هوش مصنوعی، فقط ساخت مدلهایی با پاسخهای بهتر نیست؛ ساخت سامانههایی است که بتوانند در دنیای واقعی، بهدرستی و با ایمنی عمل کنند.